
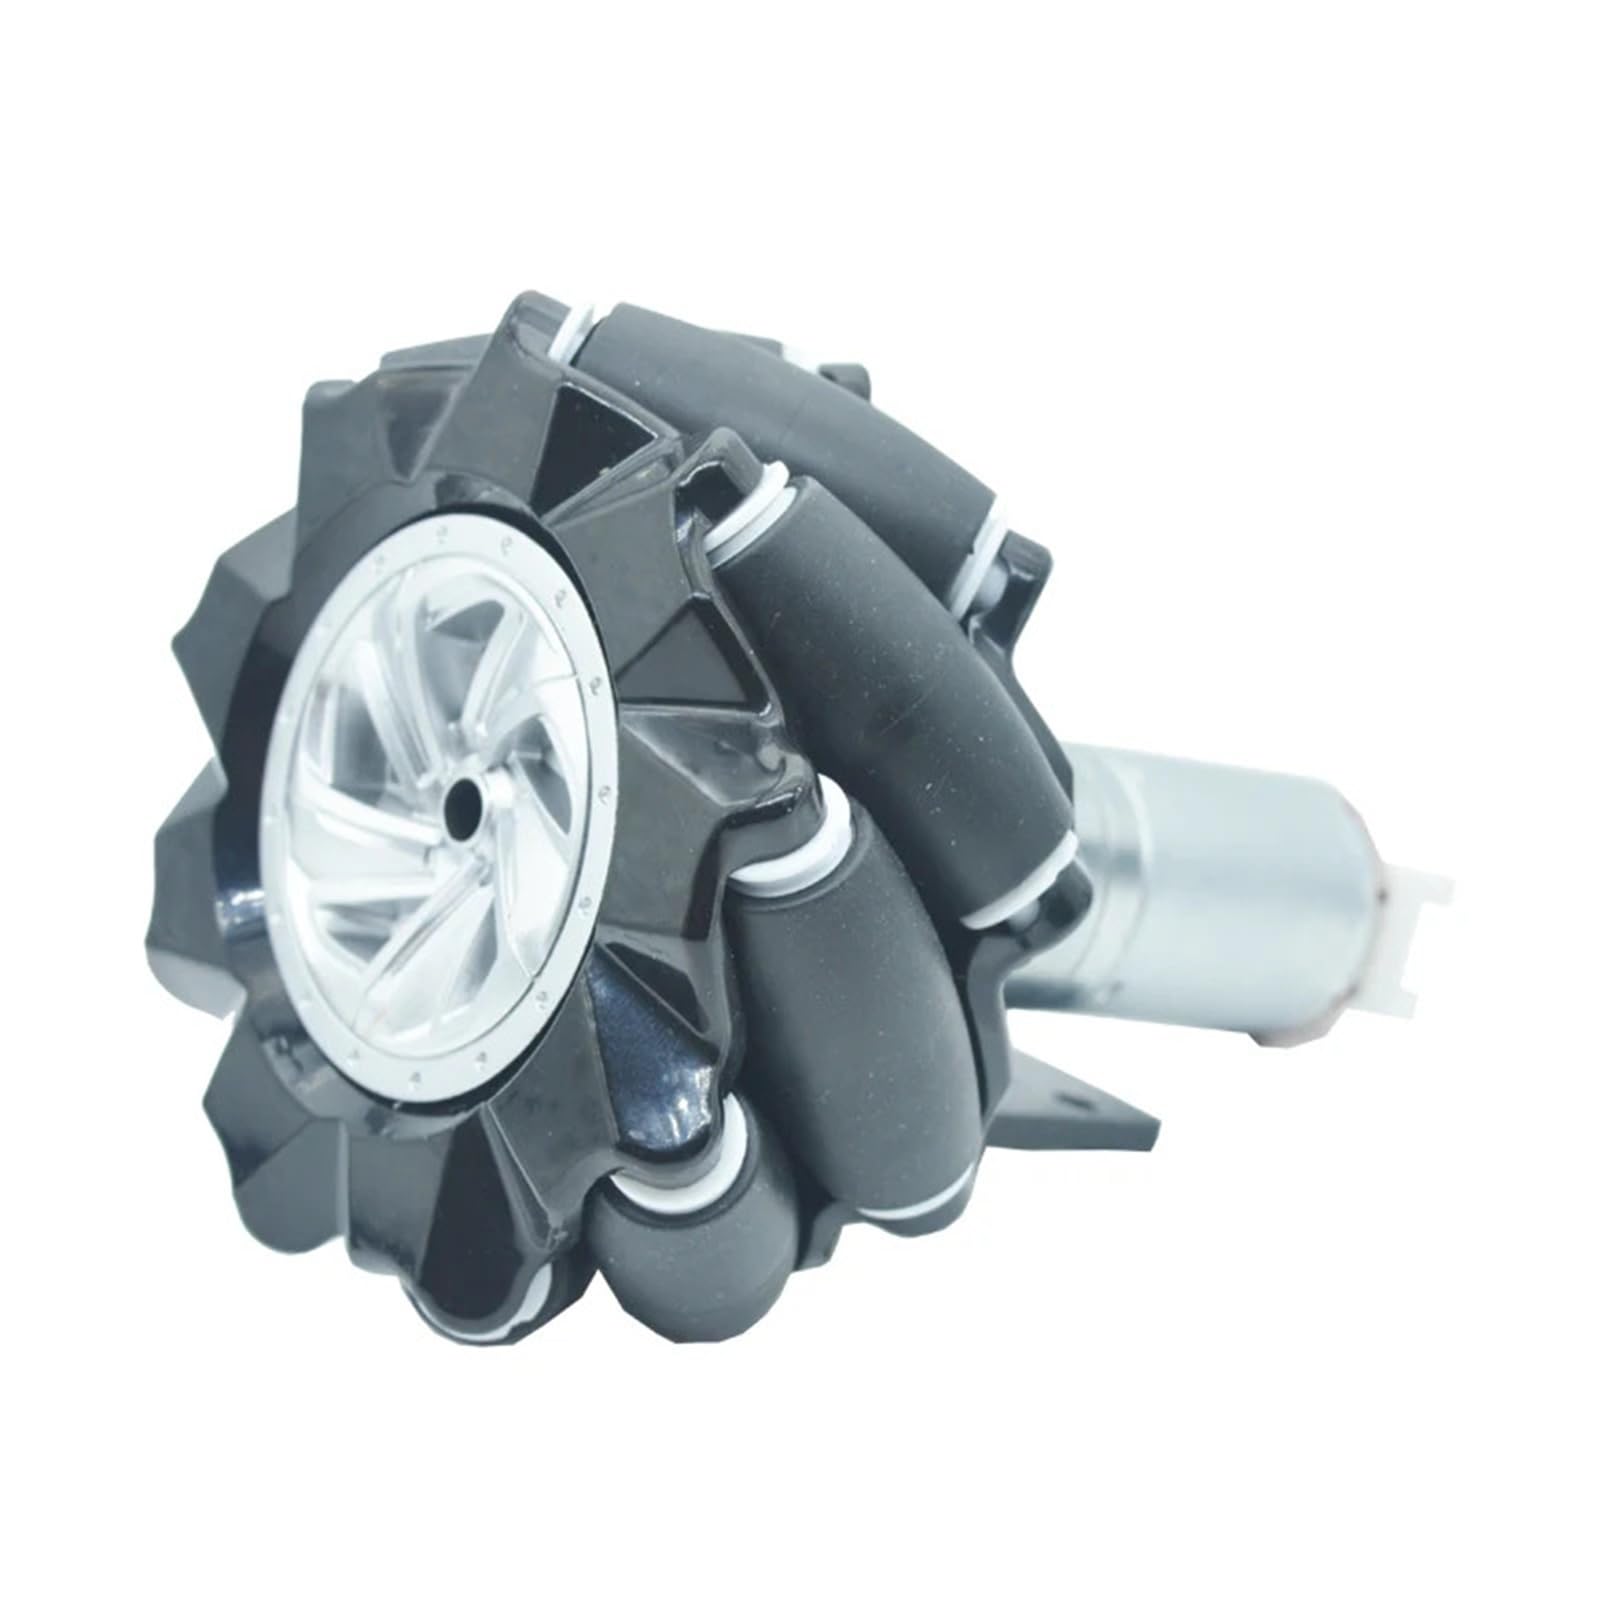
Motoréducteur à encodeur JGA25-370 : l'ingénierie mécanique de précision
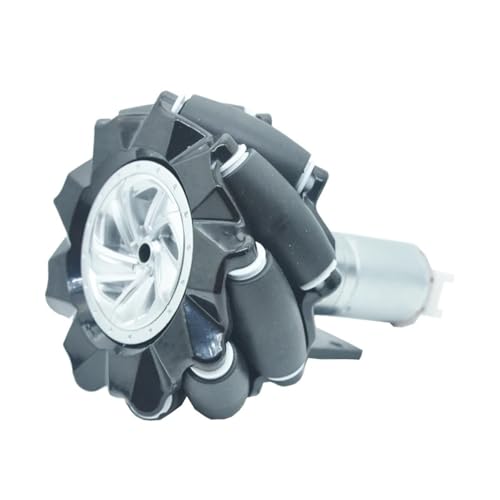
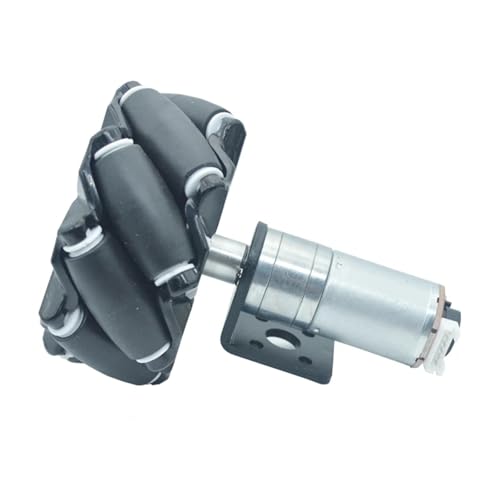
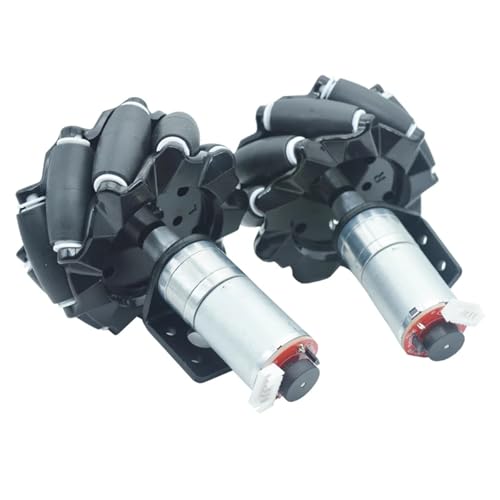
Optimisez les performances cinématiques de vos appareils avec le motoréducteur encodeur 12V JGA25-370. Ce composant est essentiel pour l'assemblage de plateformes robotiques complexes utilisant une roue Omni. La gestion des déplacements multidirectionnels exige un couple régulier et une lecture précise de la vitesse, ce que ce moteur DC accomplit avec une efficacité remarquable.
Contrôle total de la trajectoire avant et arrière
La configuration cinématique d'un robot mobile nécessite une réactivité bidirectionnelle instantanée. Ce moteur à engrenages permet des inversions de marche souples sans à-coups électriques. Associé à une roue Omni, il permet à votre châssis d'effectuer des mouvements latéraux, diagonaux ou des rotations complètes sur place avec une régularité millimétrique.
- Alimentation DC 12V : Consommation maîtrisée pour une autonomie prolongée sur batterie.
- Vitesse de 35 tr/min : Idéale pour les manœuvres minutieuses nécessitant une grande force de torsion.
- Encodeur biphasé : Permet de mesurer précisément la distance parcourue par chaque roue.
Conception durable pour laboratoires et ateliers
Les engrenages en alliage métallique logés dans le boîtier du JGA25-370 garantissent une résistance accrue à l'usure, même lors de cycles de fonctionnement intensifs. Ce modèle réduit considérablement le jeu mécanique par rapport aux moteurs en plastique ordinaires, assurant ainsi la répétabilité de vos trajectoires de navigation autonome.